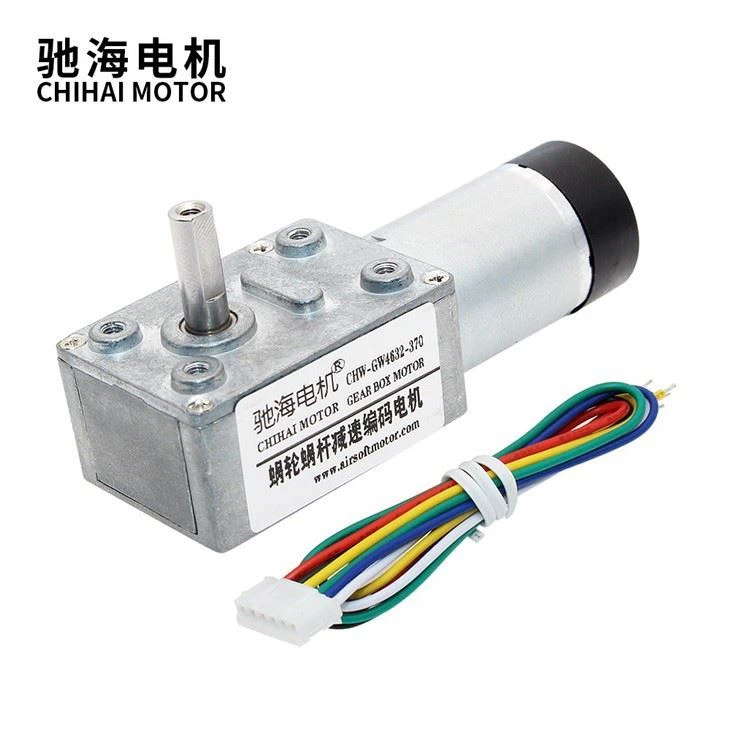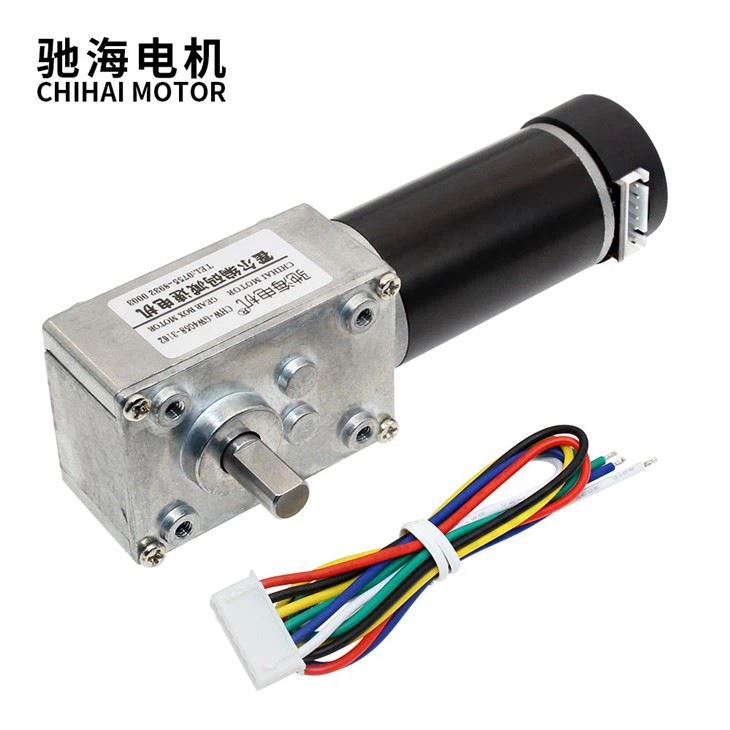
CHIHAI: Din profesjonelle produsent av kodemotor!

Bredt produkt

Shenzhen Chihai Motor Co., Ltd., grunnlagt i 2002, er enprofesjonell produsent av mikro likestrømsmotorer og likestrømsreduksjonsmotorer. Vår virksomhet startet med mikromotor, og utviklet deretter flere serier med DC retardasjonsmotorer.

Profesjonelt team

Våre teammedlemmer har mange års erfaring og er eksperter på sine respektive felt. Vi har mer enn 210 dyktige medarbeidere og 26 tekniske ingeniører.

24H Online Service

Behovene til våre kunder er alltid vår høyeste prioritet. Vi lytter nøye til deres bekymringer og jobber sammen for å finne løsninger.

Konkurransedyktig pris

Vi tilbyr konkurransedyktige priser på alle våre produkter, og vi samarbeider med våre kunder for å lage et budsjett som dekker deres behov.

Hva er en kodemotor?


Motorgivere er rotasjonsgivere tilpasset for å gi informasjon om en elektrisk motoraksels hastighet og/eller posisjon. Som rotasjonskodere generelt, er motorkodere oftest magnetiske eller optiske og produserer signaler som enten er inkrementelle eller absolutte.

Fordeler med å bruke kodemotor


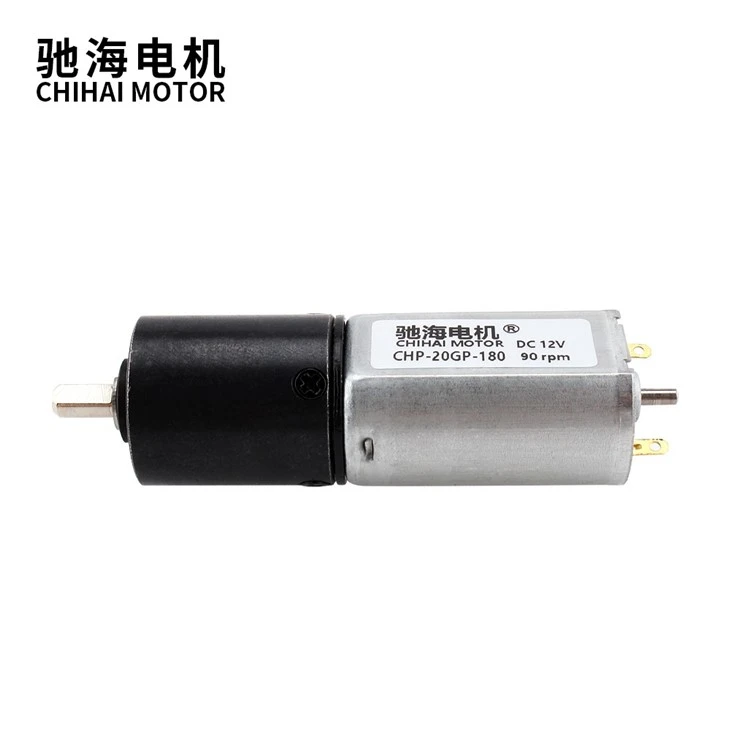
CHP-20GP-180 Dc Planetary Gear Motor

Posisjonsbekreftelse

Når den skyves utover grensene, vil en trinnmotor stoppe før den når endepunktet. Denne hendelsen oppstår vanligvis når motorer ikke er tilstrekkelig spesifisert for høysyklusapplikasjoner. En koder kan gi posisjonstilbakemelding på slutten av bevegelsesprofilen, som indikerer om trinnmotoren stoppet før den nådde endeposisjonen. Kontrolleren sammenligner kodertellingene som definerer den faktiske motorposisjonen med målmotorposisjonen på slutten av et trekk for å finne ut om det er en forskjell. Hvis encoder-tellingene ikke stemmer overens med den faktiske motorposisjonen, beregnes og utføres en korrigerende bevegelse eller bevegelsesprofil.
Posisjonsverifisering bruker den enkleste algoritmen og utføres ved hjelp av den mest grunnleggende kontrolleren eller mikroprosessoren; Denne funksjonen krever imidlertid at du venter på at bevegelsesprofilen er fullført før du foretar beregninger og korrigeringer. Som et resultat kan operatører vente lenge før de utfører det korrigerende trekket. Posisjonsverifisering er ideell for applikasjoner med lav syklus og lavt volum, for eksempel i et test- eller laboratoriemiljø, eller operasjoner med manuelle prosesser der syklustid ikke er et problem.

Stalldeteksjon

Stalldeteksjon varsler brukeren/systemet/maskinen så snart en motorstopp oppstår, og eliminerer usikkerheten om motoren nådde målposisjonen eller ikke. En mer avansert funksjon enn posisjonsverifisering, stoppdeteksjon gjør at kontrolleren kan sammenligne registrene over kodertellingene og målmotorposisjonen på kontinuerlig basis i stedet for bare ved slutten av bevegelsen. Sammenligningen kjører kontinuerlig i bakgrunnen. Som et resultat blir stopptilstanden oppdaget umiddelbart uten å vente på at motoren skal fullføre en tom syklus, slik at korrigerende trekk kan utføres raskere.


Ved å oppdage en stopp, kan kontrolleren også varsle en PLS, PC eller HMI på høyere nivå for å unngå forstyrrelser i maskinens generelle funksjon, eller be om intervensjon fra en menneskelig operatør. Så snart kontrolleren oppdager et problem i flytteprofilen, utløser den korrigerende handling. Stalldeteksjon er bedre for tidssensitive applikasjoner eller når syklustider er viktige. Det er minimumsnivået av funksjonalitet for en industriell løsning.

Forebygging av stall

Selv om systemets funksjonalitet øker kraftig, forbedrer ikke stoppdeteksjon i seg selv trinnmotorytelsen; det krever fortsatt at operatøren utfører en korrigerende bevegelse og re-refererer aksen til utgangsposisjonen. Stall-forebygging, på den annen side, justerer dynamisk og automatisk bevegelsesprofilen for å forhindre stopp, noe som gjør at motoren kan operere med konstant dreiemoment for å komme i en nøyaktig endeposisjon uten å stoppe. Kontrolleren justerer intuitivt motorhastigheten der dreiemomentet er tilstrekkelig til å holde motoren i bevegelse og eliminere forsinkelsen mellom faktiske koderteller og målmotorposisjon. På denne måten fortsetter motoren å gå, om enn med redusert maksimalhastighet.
Skalaen til hastighetsreduksjonen er direkte relatert til forskjellen i motorens tilgjengelige dreiemoment og dreiemomentet som kreves av bevegelsesprofilen. I mange tilfeller vil endringen i hastighet være svært liten eller umerkelig for brukeren. Mens motoren fullfører en bevegelsesprofil og vellykket når målendeposisjonen, er avveiningen økt total bevegelsestid.
Stallforebygging gir fordeler fremfor stalldeteksjon dersom operasjoner ikke går som planlagt på grunn av økt friksjon, lastvariasjoner eller andre faktorer. I praksis ville du ikke designe et system slik at stasjonen/kontrolleren hele tiden justerer bevegelsesprofilen. Til syvende og sist vil systemet ta lengre tid å fullføre bevegelser, noe som kan ha en negativ innvirkning på maskinens generelle drift.

Servokontroll og økt motormoment

Ved å bruke kodertilbakemelding til servokontroll øker en trinnmotor motorens dreiemoment for større dynamisk ytelse. Med toppmomenter opptil 50 % høyere enn motorens nominelle holdemoment, kan det servostyrte trinnmotorsystemet operere med høyere akselerasjonshastigheter og med høyere gjennomstrømning for raskere maskinsykluser.
 
Typer kodemotor


AC Motor Encodere

AC induksjonsmotorer er kostnadseffektive, solide og holdbare. Disse egenskapene gjør dem spesielt vanlige i et bredt spekter av automatiserte maskinkontrollsystemer. Motorgivere gir vekselstrømsmotorer en større grad av hastighetskontroll enn de ellers ville hatt. Fordi AC-motorer brukes så mye, setter de fleste applikasjoner en premie på støt- og vibrasjonsmotstand. Kodere med industrielle koblingsalternativer som en rørboks, låsing eller mil-spes er ofte foretrukket.

 
DC-motorkodere

Den nøyaktige hastigheten til DC-motorer kan være spesielt vanskelig å kontrollere uten tilbakemelding med lukket sløyfe. Isolert fra resten av et system kan en viklet aksel som roterer innenfor en stators magnetfelt måles med en viss presisjon; i virkelige applikasjoner er motorkodere ofte den eneste måten å informere systemet om en likestrømsmotors eksakte hastighet.

 
Servomotorkodere

Permanentmagnetmotorer, eller servomotorer, har en tendens til å bli brukt i situasjoner der presisjon er viktigere enn kraft. Servomotorgivere følger etter og er ofte utformet som høyoppløselige absoluttekodere for bruk i lukkede sløyfesystemer. Inkrementell kodertilbakemelding, sammen med riktig kontrollsystem, kan være et billigere tilbakemeldingsalternativ for servomotorer.

 
Trinnmotorkodere

Trinnmotorer gir posisjonsinformasjon i kraft av sin design, noe som gjør dem til populære, kostnadseffektive komponenter i åpne sløyfesystemer. Denne funksjonen forhindrer dem også i å tilby presis hastighetskontroll, spesielt når lasten endres ofte og plutselig. Trinnmotorkodere gir tilbakemelding med lukket sløyfe for mer presis kontroll, og er ofte inkrementelle for å forbedre posisjonskontrollen som er iboende i trinnmotordesign. Mange trinnmotorer er kompakte i størrelse og egner seg for modulære kodere som ikke bruker lagre.


Produktsenter


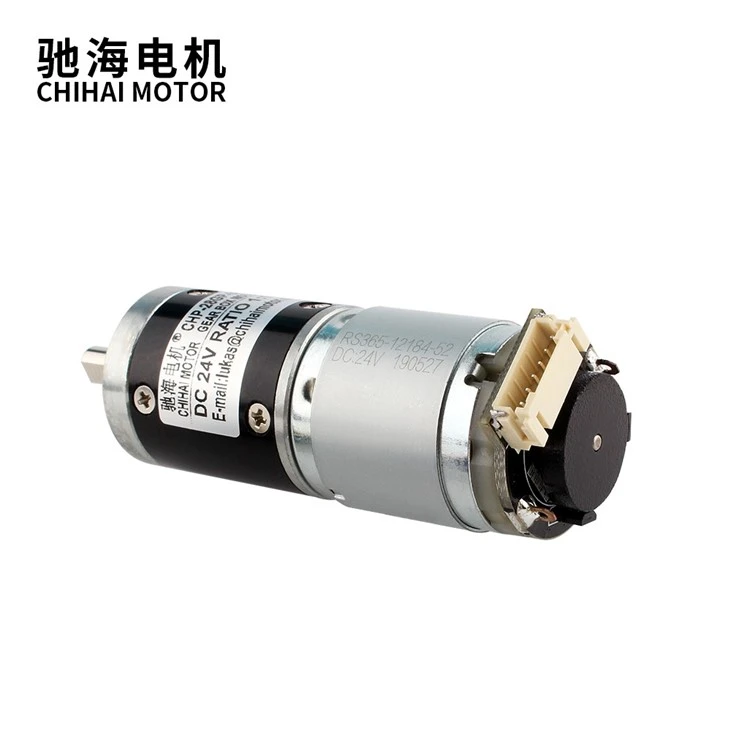
DC Planetary Gear Reduction Motor With Encoder

I en kuttet-til-lengde-applikasjon

En koder med målehjul forteller kontrollenheten hvor mye materiale som er matet inn, slik at kontrollenheten vet når den skal kuttes.

CHP-20GP-180 Dc Planetary Gear Motor

I et observatorium

Enkoderne forteller aktuatorene hvilken posisjon et bevegelig speil er i ved å gi tilbakemelding om posisjonering.

CHF-480WA HIGH Torque Motor

På jernbane-billøftejekker

Presisjonsbevegelses-tilbakemelding leveres av kodere, slik at jekkene løfter seg unisont.

CHP-20GP-180 Dc Planetary Gear Motor

I et presisjonsservoetikettpåføringssystem

Enkodersignalet brukes av plc for å kontrollere tidspunktet og hastigheten på flaskerotasjonen.

480 Medium Speed High Torque Shaft Motor

I en utskriftsapplikasjon

Tilbakemelding fra koderen aktiverer et skrivehode for å lage et merke på et bestemt sted.

480 Medium Speed High Torque Shaft Motor

Med stor kran

Enkodere montert på en motoraksel gir posisjoneringstilbakemelding slik at kranen vet når den skal plukke opp eller slippe lasten.

GF5560-180 Dc Turboworm Gear Reduction Motor

I en heis

Enkodere forteller kontrolleren når bilen har nådd riktig etasje, i riktig posisjon. Det vil si at enkoderbevegelses-tilbakemelding til heisens kontroller sørger for at heisdørene åpner i nivå med gulvet. Uten kodere kan du finne deg selv å klatre inn eller ut av en heis, i stedet for bare å gå ut på et plant gulv.

48GE Permanent Magnet DC Micro Plastic Gear Motor

På automatiserte samlebånd

Kodere gir bevegelsesfeedback til roboter. På en bilmonteringslinje kan dette bety å sikre at robotsveisearmene har riktig informasjon for å sveise på de riktige stedene.

Turntable Rotation Gear Motor CHW-9L370

Posisjon og hastighetskontroll for encodermotor


Regel 1: Enkoder for posisjonering

En god anbefaling er å velge en koder med et antall pulser høyere enn 360 grader delt på nødvendig vinkelposisjonsnøyaktighet; med andre ord, et antall stater som er fire til ti ganger høyere. For posisjonering, velg en koder med linjedriver (differensialsignal).

Regel 2: Enkoder for høypresisjonsposisjonering

Velg optiske kodere med linjedriver for høy presisjonsposisjonering. De har høyere oppløsning, mindre jitter og lavere INL enn interpolerte magnetiske kodere.

Regel 3: Enkoder for posisjonering med mekanikk

Velg en magnetisk koder med en linjedriver og med et moderat eller lavt antall tilstander. Den mekaniske reduksjonen vil øke oppløsningen. På grunn av det mekaniske spillet vil systemet ikke kunne dra nytte av en høypresisjon optisk koder.

Rule 4: Encoder for High-Speed Control (>500 rpm)

Velg en koder med et moderat eller lavt antall tilstander og en tilstrekkelig høy maksimal hastighet. Det er vanligvis ikke behov for en optisk koder med høy presisjon. En god tommelfingerregel som vanligvis er tilstrekkelig for de fleste applikasjoner er (hastighet i RPM) × (koderoppløsning i CPT) > 100,000.

Regel 5: Enkoder for lavhastighetskontroll (< 100 Rpm)

Velg en koder med et høyt eller svært høyt antall tilstander i kombinasjon med en rask kontroller.

 
Monteringsmuligheter for motorkodere
Akselmotorkodere

Tradisjonelt oppnås motortilbakemelding med en akslet koder koblet direkte til motorens aksel. Dette gir akselmotorkodere en grad av elektrisk og mekanisk isolasjon som andre design ikke gjør. Kobling av en akslet koder til en motor krever imidlertid en lang nok motoraksel for sikker montering. En dårlig sammenføyd kobling kan påvirke en motors ytelse negativt ved å endre akselens vinkel. I mange design brukes et klokkehus eller avstand mellom motor og koder. Disse betraktningene øker typisk kostnadene for akselmotorkodere.

Gjennomboring, blind hulboring/hul aksel og navmotorkodere

Enkodere med gjennomboring og blind hulboring/hulaksel er enklere å installere enn akselpakker: de monteres direkte på motorakselen via en gjennomgående akselkrage og bruker vanligvis en fleksibel stålfestearm for å feste til motorhuset. Noen gjennomhullede hus festes via et motorkompatibelt hus, for eksempel en C-flate-design. Denne tilnærmingen krever ikke en separat kobling eller påfølgende akselinnretting. Motorgivere med gjennomgående boring gir ikke i seg selv elektrisk isolasjon med mindre de er utstyrt med ikke-ledende boreinnsatser og monteringsbøssinger. De fleste gjennomgående og blinde hule hull/hulakselmotorkodere har vanligvis lettere lagre og husstruktur og er vanligvis lavere kostnader enn akselmodeller som et resultat.

Modulære motorkodere

Modulære kodere har en koderskive som er montert direkte på akselen, uten lagerenhet. En separat sensormodul støttes av et letthus. Fordelene med denne designen er kompakt størrelse og lavere kostnad på grunn av de reduserte mekaniske komponentene. I tillegg gjør mangelen på lagre at koderen kan operere med svært høye hastigheter – 30,000 RPM eller høyere – og uten drag eller startmoment. Modulære enkodere kan være utsatt for støt og vibrasjoner, på grunn av fravær av lagre eller en stabiliserende husstruktur. En annen ulempe er at de fleste design krever ekstra installasjonsinnsats for å sikre at disken og sensoren er riktig justert og gapet.

Ringmonterte motorkodere

Som modulære kodere, men større i skala, involverer ringmonterte motorkodere en sensormontering montert på motorhuset, og et magnetisk hjul montert på motorens aksel. Resultatet er vanligvis mer motstandsdyktig mot støt, vibrasjoner og forurensninger enn en optisk koder, men det magnetiske hjulet kan stille ekstra mekaniske krav til selve motoren. Derfor er ringmonterte kodere spesielt nyttige i tunge applikasjoner som involverer kraftigere motorer med mer robuste rammer. Ringmonterte kodere bruker relativt grov oppløsning sammenlignet med optiske kodere, og er kun egnet for tilbakemeldinger om hastighet og retning.

Mini DC Worm Motor With Encoder

Hva bør vurderes når du velger kodere?

Signaltype

Kodere gir informasjon om plasseringen av et objekt i form av signaler som sendes til enheten. Eldre, om enn pålitelige, analoge kodere bruker et analogt signal for dette. Analoge kodere er populære på grunn av deres kompatibilitet med mange industrielle kontrollere. De vanligste signalene er 0-10 V og 4-20 mA. I dette tilfellet er spenningsutgangen mer utsatt for interferens og ledningsmotstand. Strømutgangen er mer motstandsdyktig mot elektrisk støy og har lavt signaltap ved overføring av data over lange kabelstrekninger. Samtidig erstattes de med suksess av industrielle kodere med et digitalt signal. I tillegg til overføringsnøyaktigheten, er de også kompatible med moderne industrielle grensesnitt.

Kompatibilitet

Kompatibilitet med industrielle automatiseringsgrensesnitt. Mens industrielle systemer går over til full automatisering, er det viktig å velge kodere som er egnet for interaksjon med det valgte grensesnittet, for eksempel ProfiNet eller ProfiBus-kompatible.

Grad av beskyttelse

Graden av beskyttelse er en like viktig parameter. Spesielt hvis du bruker koderen under vanskelige driftsforhold, for eksempel høye temperaturer på grunn av motoroppvarming.

Produsent

Selv om slikt utstyr nå tilbys av mange produsenter, er kvalitet og pålitelighet parametere som ikke blir observert av alle. Hvis du ønsker å få utstyr som vil fungere feilfritt, og gi data med maksimal nøyaktighet og hastighet, er det bedre å kontakte oss.

 
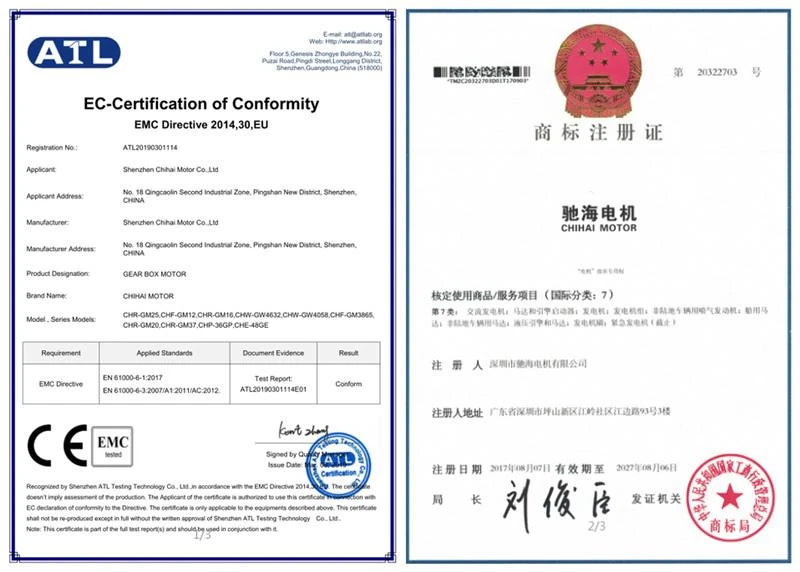
Våre sertifiseringer og kodemotor


productcate-800-572

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR


Ofte stilte spørsmål om encodermotor

Spørsmål: Hva er en kodemotor?

A: En motorkoder er en roterende koder montert på en elektrisk motor som gir tilbakemeldingssignaler med lukket sløyfe ved å spore en motoraksels hastighet og/eller posisjon. Ulike motorkoderkonfigurasjoner er tilgjengelige, for eksempel inkrementell eller absolutt, optisk eller magnetisk, og akslet eller nav/hul aksel, blant andre.

Spørsmål: Kan du legge til en koder til en motor?

A: I seg selv kan ikke en likestrømsmotor styres som en servomotor eller en trinnmotor. Men legg til en koder, og du låser opp det fulle potensialet til DC-motoren. Ved å bruke denne tilnærmingen kan du utnytte enkelheten, det jevne dreiemomentet og lette profilen til en DC-motor for din kontrollerte applikasjon.

Spørsmål: Hvordan fungerer en encoder servomotor?

A: Kodere bruker forskjellige typer teknologier for å lage et signal, inkludert: mekanisk, magnetisk, resistiv og optisk – optisk er det vanligste. Ved optisk sensing gir koderen tilbakemelding basert på lysavbrudd.

Grafikken nedenfor skisserer den grunnleggende konstruksjonen av en inkrementell roterende koder som bruker optisk teknologi. En lysstråle som sendes ut fra en LED passerer gjennom Code Disk, som er mønstret med ugjennomsiktige linjer (omtrent som eikene på et sykkelhjul). Når enkoderakselen roterer, blir lysstrålen fra LED-en avbrutt av de ugjennomsiktige linjene på kodeskiven før den blir plukket opp av fotodetektorenheten. Dette produserer et pulssignal: lys=på; ingen lys=av. Signalet sendes til telleren eller kontrolleren, som deretter sender signalet for å produsere ønsket funksjon.

Spørsmål: Hva er formålet med en koder?

A: En koder er en sensorenhet som gir tilbakemelding. Enkodere konverterer bevegelse til et elektrisk signal som kan leses av en type kontrollenhet i et bevegelseskontrollsystem, for eksempel en teller eller PLS. Enkoderen sender et tilbakemeldingssignal som kan brukes til å bestemme posisjon, telling, hastighet eller retning.

Spørsmål: Er en koder AC eller DC?

A: Enkodere brukes primært til hastighets- og posisjonskontroll av AC-induksjonsmotorer og DC-motorer.

Spørsmål: Hva er de forskjellige typene kodermotorer?

A: En koder er klassifisert i fire typer: mekaniske, optiske, magnetiske og elektromagnetiske induksjonstyper. Det er fire typer informasjon som er nødvendig for å rotere motoren med høy nøyaktighet: rotasjonsmengde, rotasjonshastighet, rotasjonsretning og rotasjonsposisjon.

Spørsmål: Hva er forskjellen mellom absolutte og inkrementelle kodere?

A: Kodere kan produsere enten inkrementelle eller absolutte signaler. Inkrementelle signaler indikerer ikke spesifikk posisjon, bare at posisjonen har endret seg. Absolutte koder, derimot, bruker et annet "ord" for hver posisjon, noe som betyr at en absolutt koder gir både indikasjonen på at posisjonen har endret seg og en indikasjon på koderens absolutte posisjon.

Spørsmål: Hva slags koderteknologi?

A: 1) Optisk koder:
En optisk koder er en av de mest brukte koderne, og den er sammensatt av en lyskilde, en roterende skive og en lysdetektorkrets. Når den er slått på lyskilden eller lysdioden er slått på og i det ekstreme motsatte, er den lyskilden fotodetektoren og i mellom, plasseres koderskiven. Enkoderskiven består av en svart skive som har skjært hull i mellom, gjennom hullene mottas lyset av fotodetektoren, og det avbrytes når det ikke er hull tilstede. Dette gjør at lyset pulserer som behandles av mikrokontrolleren, og deretter bestemmer den retningen den roterer i, en mus er et godt eksempel på denne typen koder.
2) Lineær koder:
En lineær koder er en type koder som for det meste brukes i industriell automasjon og kontroll. Det er en enhet som har en lineær skala som bestemmer posisjonen. På skalaen er det en sensor, den kan lese av skalaen og bestemme posisjonen. En digital Vernier-caliper er et godt eksempel på en lineær koder. Lineære kodere kan være absolutte eller inkrementelle. Denne typen koder brukes i høypresisjonsinstrumenter som dreiebenker og industrielle automasjonsverktøy.
3) Absolutt koder:
En av de mest interessante koderne du kan lære om er den absolutte enkoderen. I motsetning til en inkrementell koder som gir kontinuerlige strømmer av biter mens de roterer, er en absolutt koder en type koder som sender ut unike ordbiter for hver posisjon i rommet. Dette gir høyere oppløsning enn andre inkrementelle kodertyper, også kan den tilpasses forskjellige typer mikrokontrollere for bedre ytelse.
4) Inkrementell koder:
En inkrementell koder er en annen vanligste koder som ofte brukes til forskjellige typer applikasjoner. Det er en koder som konverterer vinkelbevegelse til digitalt/analogt signal avhengig av kodertypen. En inkrementell koder kan brukes til å bestemme posisjonen til akselen til motoren, og den brukes mest i servomotorer.

Spørsmål: Hva forårsaker motorkoderfeil?

A: Den vanligste årsaken til koderfeil er en skjev/bøyd aksel som ikke lenger sitter ordentlig på lagrene, et problem som også refereres til som akselutløp. En skjev aksel legger til stress på de indre lagrene og kan føre til lagerfeil og eventuell overoppheting av koderen.

Spørsmål: Hvordan tester du en koder?

A: Slå på koderen, roter akselen sakte, og observer spenningsavlesningen på multimeteret. Kontroller spenningsavlesningene mot de forventede spenningsnivåene spesifisert i koderens datablad. Spenningen bør endres når akselen roteres, noe som indikerer at koderen fungerer som den skal.

Spørsmål: Hvor nøyaktige er motorkodere?

A: Kodernøyaktighet måles i bueminutter eller buesekunder med 20 bueminutter (0.3 grader) eller bedre generelt sett som en koder med høy nøyaktighet med noen presisjonsenheter i størrelsesorden 5 buesekunder (0,0014 grader) . Nøyaktigheten til en koderavlesning kan forringes av flere feilkilder.

Spørsmål: Hvorfor er den børsteløse motoren min så høy?

A: I den børsteløse motoren går den permanente magneten inn i luftgapet omtrent langs den radielle retningen, og genererer radiell kraft på statoren og rotoren, og forårsaker dermed elektromagnetisk vibrasjon og støy.

Spørsmål: Hva er en 4x4-kodermotor?

A: Det er 4WD Transfer Case Shift Encoder Motor. 4WD Transfer Case Shift Encoder-motoren er delen som snur giret inne i overføringsboksen, slik at kjøretøyet kan byttes til 4x4-modus. Shift Encoder Motor er plassert på utsiden av overføringskassen og er festet til overføringskassen med 3 bolter.

Vi er profesjonelle produsenter av kodermotorer i Kina i over 15 år, spesialisert på å tilby spesialtilpassede produkter av høy kvalitet. Vi ønsker deg hjertelig velkommen til engros bulkkodermotor på lager her fra fabrikken vår.

Sende bookingforespørsel